Otopilot arızaları ve kalibrasyon: doğru dümen tutuşu için rehber
Uzun rotalarda dümeni saatlerce elde tutmak yorucudur; otopilot bu yükü alır. Doğru kalibre edilmiş bir otopilot ise sadece konforlu değil, aynı zamanda güvenlidir.
Otopilot, uzun rotalarda dümeni saatlerce elde tutma yorgunluğunu ortadan kaldıran, ama doğru kurulmadığında güven duyulamayan bir sistemdir. Rotadan sapan, dümeni sert hareket ettiren veya ara sıra "devre dışı" uyarısı veren bir otopilot çoğu zaman arızalı değil, yanlış kalibre edilmiştir. Bu yazıda otopilot sisteminin bileşenlerini, doğru kalibrasyon adımlarını ve sık görülen arızaların nedenlerini ele alıyoruz.
Otopilot sistemi nasıl çalışır?
Modern bir yat otopilotu birkaç bileşenin uyumlu çalışmasına dayanır:
- Course computer (beyin ünitesi): Pusula, rudder reference ve GPS verisini işleyip dümen ünitesine komut gönderen merkezi kart.
- Fluxgate pusula veya heading sensörü: Teknenin anlık yönünü ölçer; günümüz sistemlerinde genellikle bir jiroskopla desteklenen dijital sensörler kullanılır.
- Rudder reference (dümen konum sensörü): Dümenin fiziksel açısını course computer'a bildirir; bu geri bildirim olmadan otopilot dümenin ne kadar döndüğünü bilemez.
- Dümen ünitesi (drive): Hidrolik pompa, elektrik motoru veya lineer aktüatör; course computer'ın komutunu fiziksel dümen hareketine çevirir.
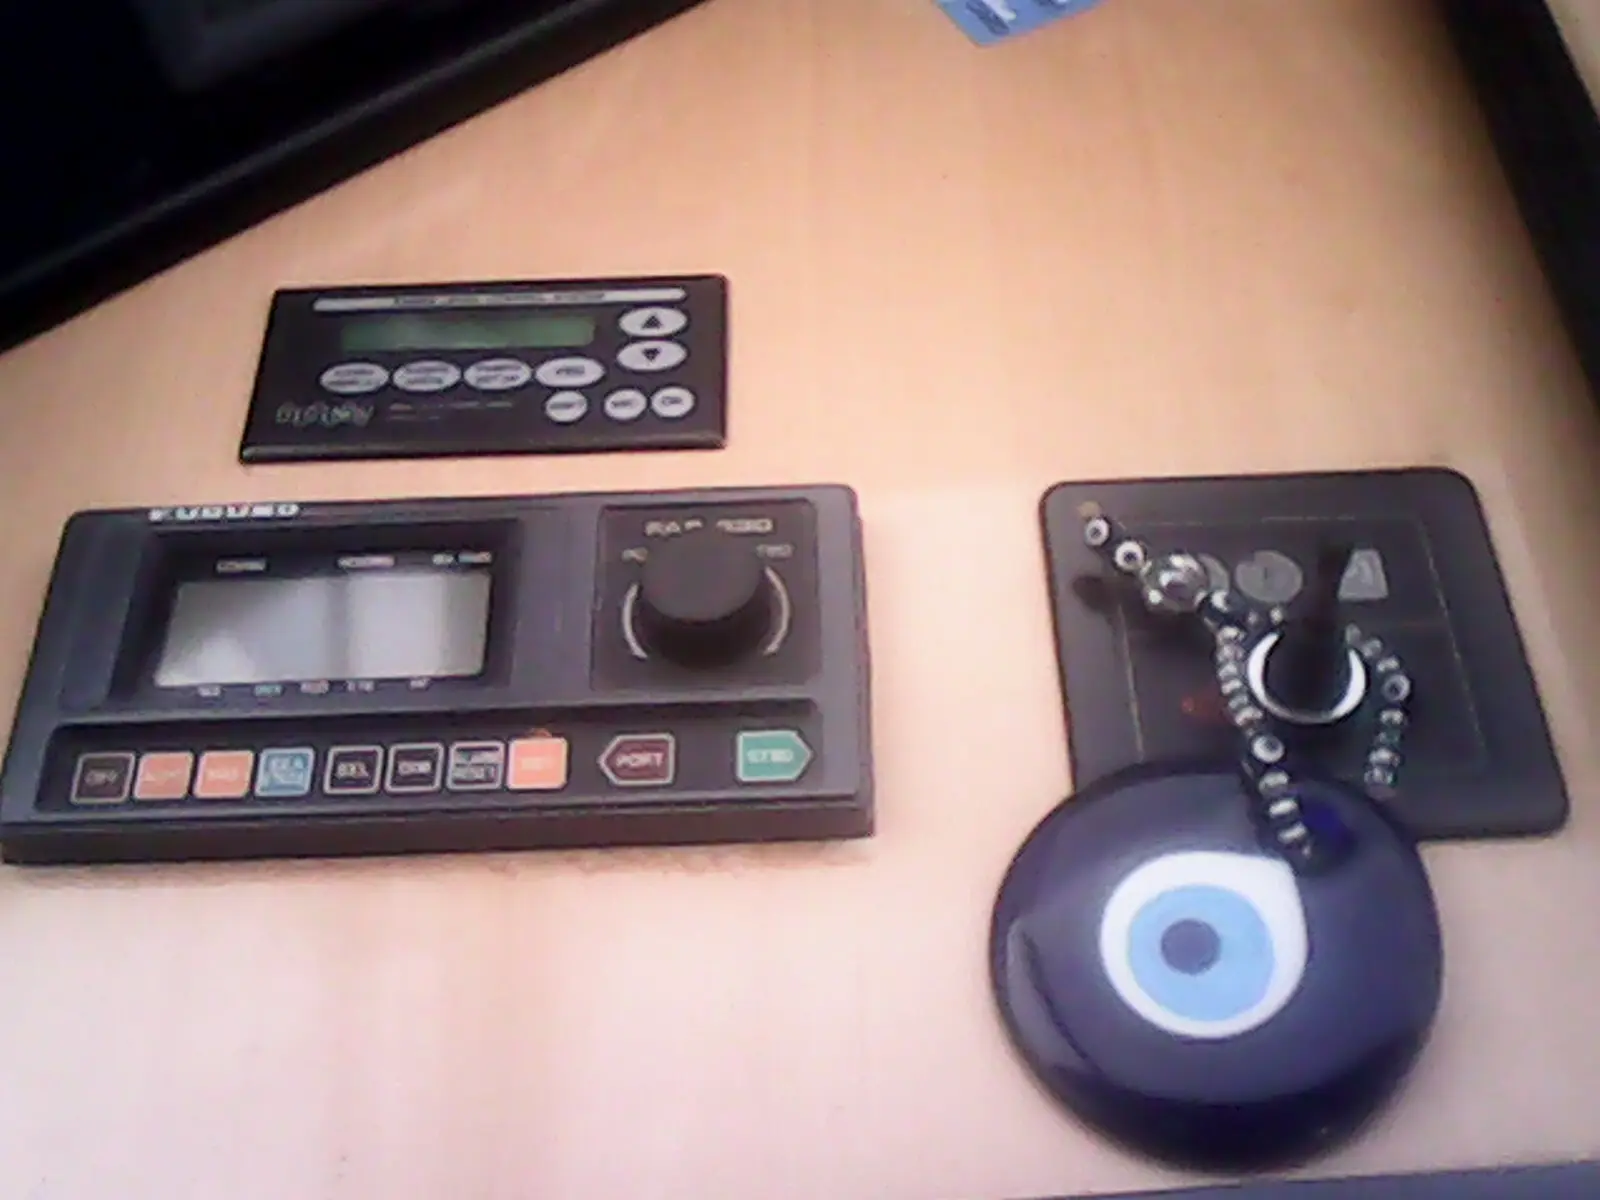
- Kumanda paneli ve uzaktan kumanda: Rota, mod (heading/rota/rüzgâr takibi) ve dönüş komutlarının girildiği arayüz.
Hidrolik dümen sistemlerinde otopilot, mevcut hidrolik devreye entegre bir pompa üzerinden çalışır; bu tip kurulumlar genellikle hidrolik sistemler kapsamında değerlendirilir. Elektromekanik sistemlerde ise doğrudan dümen mili üzerine bağlanan bir lineer aktüatör veya dişli kutusu kullanılır.
Kalibrasyon adımları
Yeni kurulan veya bileşeni değiştirilen bir otopilot mutlaka kalibre edilmelidir. Genel akış şu şekildedir:
- Rudder reference sıfırlama: Dümen tam ortadayken sensör sıfır noktasına ayarlanır; sonra iki uç konuma kadar hareket ettirilerek sınırlar kaydedilir.
- Dümen yönü doğrulama: Kumandadan verilen "sancak" komutunun dümeni gerçekten sancağa çevirdiği kontrol edilir; ters bağlıysa polarite değiştirilir.
- Pusula sapma (deviation) kalibrasyonu: Tekne sakin suda 360° yavaşça döndürülerek pusula, teknenin kendi manyetik alanına göre kalibre edilir. Bu adım genellikle otomatik bir "dönüş kalibrasyonu" rutini ile yapılır.
- Rudder gain (dümen kazancı) ayarı: Otopilotun dümene ne kadar sert veya yumuşak tepki vereceği belirlenir; düşük gain ile başlanıp kademeli artırılması önerilir.
- Sahada test: Farklı hızlarda düz rota tutma, dönüş yarıçapı ve rüzgâra karşı tepki test edilir; gerekirse gain ve counter-rudder ayarları ince ayara tabi tutulur.
Bu adımlar teknenin karakterine göre birkaç deniz denemesi gerektirebilir; ilk kalibrasyonun sakin havada ve açık suda yapılması hem güvenlik hem de doğruluk açısından önemlidir. Kalibrasyon sırasında yapılan her ayar, sistemin hafızasına kaydedilir; bu nedenle course computer değişse bile eski ayarları not almak, yeni cihazda işe yarayan bir başlangıç noktası sağlar.
Sık görülen arızalar
| Belirti | Olası neden |
|---|---|
| Otopilot rotayı tutamıyor, sürekli düzeltiyor | Yanlış rudder gain, pusula sapma kalibrasyonu eksik, akıntı/rüzgâr aşırı kompanse ediliyor |
| "No pilot" veya "drive fault" uyarısı | Dümen ünitesi besleme sigortası atmış, motor aşırı akım koruyucuya takılmış |
| Kumandadan komut gitmiyor | NMEA 2000 ağında veri kaybı veya adresleme çakışması |
| Heading verisi donuyor veya sıçrıyor | Pusula yakınında manyetik parazit, gevşek konnektör |
| Dümen aniden sert hareket ediyor | Rudder gain çok yüksek veya rudder reference sınırları yanlış kaydedilmiş |
Ağ tabanlı arızaların büyük kısmı, otopilotun bağlı olduğu NMEA 2000 ağının terminatör, besleme ve kablo kurallarına uyulmamasından kaynaklanır. Course computer'ın pusula veya GPS kaynağını doğru seçtiğinden emin olmak, ağdaki birden fazla kaynak arasındaki çakışmayı önler.
Arıza teşhisinde sistematik yaklaşım zaman kazandırır: önce course computer'ın besleme gerilimi ve sigortası kontrol edilir, ardından dümen ünitesinin bağımsız test moduyla (varsa) hareket edip etmediği doğrulanır. Cihaz bağımsız olarak hareket ediyor ama kumandadan komut almıyorsa, sorun büyük olasılıkla veri hattındadır; cihaz hiç hareket etmiyorsa güç veya motor/pompa tarafına odaklanılmalıdır. Bu ayrım, gereksiz yere doğru çalışan bir bileşenin sökülüp değiştirilmesini önler.
Otopilot ve diğer navigasyon cihazlarıyla birlikte çalışma
Otopilot, tek başına değil bir sistemin parçası olarak değerlendirilmelidir. GPS rotasını takip ederken chartplotter üzerinden waypoint bilgisini alır; bu entegrasyonu chartplotter ve MFD seçim rehberimizde ayrıntılı ele alıyoruz. Yoğun trafikte AIS hedeflerini görmek, otopilotun rotayı otomatik tuttuğu anlarda gözcülük görevini kolaylaştırır; bu konuda AIS Class A ve Class B yazımıza bakabilirsiniz.
Otopilotun radar ile birlikte kullanımı da yaygındır: uzun geçişlerde otopilot rotayı tutarken, radar sis veya gece koşullarında çevresel farkındalığı sağlar. Radar kurulumu ve kullanım ipuçları yazımızda bu entegrasyonu detaylandırdık. Raymarine gibi üreticilerin otopilot ürün ailesi, heading sensörü, course computer ve dümen ünitesini tek ekosistemde sunarak kalibrasyon ve arıza teşhisini kolaylaştırır; farklı markaların bileşenlerini birleştiren karma kurulumlarda ise her cihazın desteklediği NMEA 2000 mesajlarının önceden kontrol edilmesi gerekir.
Bakım önerileri
- Dümen ünitesi bağlantı noktalarını ve hidrolik hortum rakorlarını periyodik olarak sızıntıya karşı kontrol edin.
- Fluxgate pusula çevresine yeni bir elektrikli cihaz veya hoparlör eklemeyin; eklenmesi gerekiyorsa üreticinin belirttiği minimum mesafeye uyun.
- Rudder reference sensörünün mekanik bağlantı noktalarındaki boşluğu (oynama) düzenli kontrol edin; aşırı boşluk kalibrasyonu bozar.
- Yazılım güncellemelerini takip edin; üreticiler zamanla algoritma iyileştirmeleri yayınlar.
- Kışlama öncesi dümen ünitesini nötr konuma alıp elektrik beslemesini kesin.
Hidrolik dümen ünitelerinde yağ seviyesi ve rengi de otopilot performansının bir parçasıdır; bulanık veya köpüklü hidrolik yağ, pompanın komutlara gecikmeli tepki vermesine yol açabilir. Elektromekanik lineer aktüatörlerde ise dişli mekanizmasındaki aşınma zamanla dümen tepkisinde belirsiz bir gecikme yaratır; bu tip aşınmalar genellikle rudder gain artırılarak geçici olarak maskelenir, ama kalıcı çözüm aktüatörün değişimidir.
Otopilotu kışa hazırlama ve sezon açılışı kontrolü
Sezon sonunda otopilot beyninin ve dümen ünitesinin elektrik beslemesini kesmek, nem ve gerilim dalgalanmalarından kaynaklanan sorunları önler. Kumanda panelindeki tuş takımı ve konnektörler tuzdan arındırılıp kuru tutulmalıdır. Teknenin genel elektrik sisteminin kışa hazırlanmasını kışlama rehberimizde ayrıntılı olarak anlatıyoruz.
Sezon açılışında ise otopilot ayrı bir kontrol gerektirir: dümen ünitesinin serbestçe hareket ettiği, rudder reference'ın doğru sıfır noktasında olduğu ve pusula kalibrasyonunun kışın yapılan bir tersaneden çıkış manevrasından etkilenmediği doğrulanmalıdır. Büyük bir metal iş (örneğin yeni bir jeneratör veya çelik güverte ekipmanı) eklenmişse, pusula sapma kalibrasyonunun tekrarlanması gerekir. Genel elektrik kontrolleri için sezon açılışı kontrol listemize da göz atabilirsiniz.
Aslan Yacht ile otopilot kalibrasyonu
Turgutreis'teki ekibimiz, Bodrum çevresindeki marinalarda otopilot kurulumu, kalibrasyonu ve arıza teşhisini sahada gerçekleştiriyor. Hidrolik veya elektromekanik dümen sistemlerinin tamamı için elektronik ve navigasyon hizmetlerimize göz atabilir veya kalibrasyon randevusu için bizimle iletişime geçebilirsiniz.
Sık sorulan sorular
Otopilot kalibrasyonu ne sıklıkla tekrarlanmalı?
Pusula sapması fark edildiğinde, büyük bir metal ekipman eklendiğinde veya çıkarıldığında, dümen kolu değiştiğinde ya da yıllık bakımda kalibrasyonun kontrol edilmesi önerilir. Aksi hâlde iyi kurulmuş bir sistem yıllarca aynı kalibrasyonla çalışabilir.
Otopilot dümeni ani ve sert hareket ettiriyor, neden?
Genellikle rudder gain (dümen kazancı) çok yüksek ayarlanmıştır. Sakin havada kademeli olarak azaltılarak, teknenin karakterine uygun yumuşak bir tepki bulunmalıdır.
Otopilot GPS rotası tutuyor ama pusula yönü kararsız, sorun ne olabilir?
Fluxgate pusulanın yakınında değişken bir manyetik alan (hoparlör, çelik obje, açık/kapalı elektrik motoru) olabilir. Pusulanın konumu ve çevresindeki metal aksam gözden geçirilmelidir.